在半導體廠、物流中心或現代化智慧工廠的導入過程中,自主移動機器人(AMR)常會遇到一個令人困惑的現象:明明在開放區域避障靈活、定位精準的車輛,一旦駛入兩側對稱、筆直延伸的狹長走廊時,卻開始出現左右劇烈搖擺、蛇形修正,甚至直接停滯報錯的狀況。
在工程實務上,這就是典型的「長廊效應(Corridor Effect)」。
這並非底盤機械結構或馬達驅動力出了問題,而是源於光學感測與SLAM(同步定位與建圖)演算法在極端環境下的「特徵退化(Degradation)」。長廊兩側通常是由材質均一的牆面、金屬隔板或高度對稱的門框所組成。當車載光達(LiDAR)進行連續掃描時,回傳的點雲數據幾乎只是兩條平行的筆直幾何線條,缺乏足夠的轉角、柱體等顯著幾何特徵。
這種「特徵過度單一」的幾何環境,會讓定位演算法失去縱向移動的參照基準。雖然車輛輪速計(Odometry)和慣性測量單元(IMU)持續在計算前進距離,但因為無法透過環境特徵即時消除累積誤差,系統對於自身在長廊中的精準位置會產生高度不確定性。當定位偏差與預設導航路徑產生微小衝突時,控制器便會不斷介入進行微幅轉向補償,最終導致AMR在走廊中「蛇行」甚至迷失路徑。
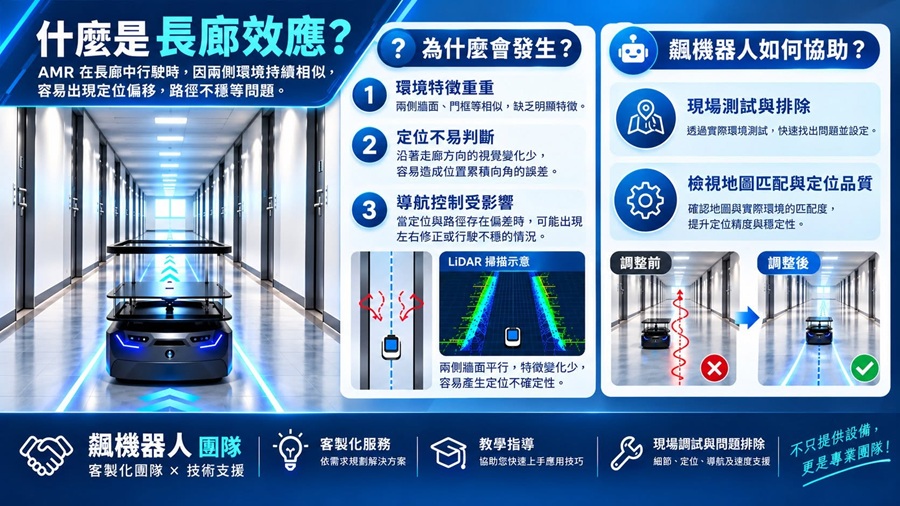
AMR在長廊中行駛時,容易出現長廊效應。(圖片由飆機器人提供)
|
要讓移動機器人穩定穿梭於這類長廊環境,產業實務不能僅寄望於單一感測器的算力堆疊,而必須從軟硬整合的策略著手:
首先,是「多感測融合的異質互補」。面對光達點雲特徵退化的局限,必須引入視覺特徵或多重感測融合機制。例如結合天花板特徵、地表紋理辨識或視覺里程計,為缺乏橫向變化的長廊補充縱向參考座標,抑制累積飄移。
其次,是「地圖匹配權重與導航參數的動態調適」。在進入長廊這類特徵稀疏區時,控制核心必須能夠即時調整濾波器的信心權重,降低對退化雷達特徵的過度依賴,轉而提高里程計與路徑約束的平滑性,避免控制器過度敏感地左右微調。
然而,最關鍵的始終是「現場實測與環境驗證的工程厚度」。實驗室內模擬的理想點雲,永遠無法涵蓋實際廠房的光線反射、金屬干擾與動態人流。唯有深入現場,針對長廊的幾何特性進行細緻的地圖匹配校正、定位品質檢驗與導航速度優化,才能真正把「實驗室的自主導航」轉化為「產線上不卡頓的可靠動能」。
智慧物流的價值不在於理論架構的多麼龐大,而在於能否跨過每一個狹窄長廊與無特徵角落。解開長廊效應的束縛,AMR才能在複雜的工業場景中走得既穩且遠。